Crediti fotografici: Ogadjet
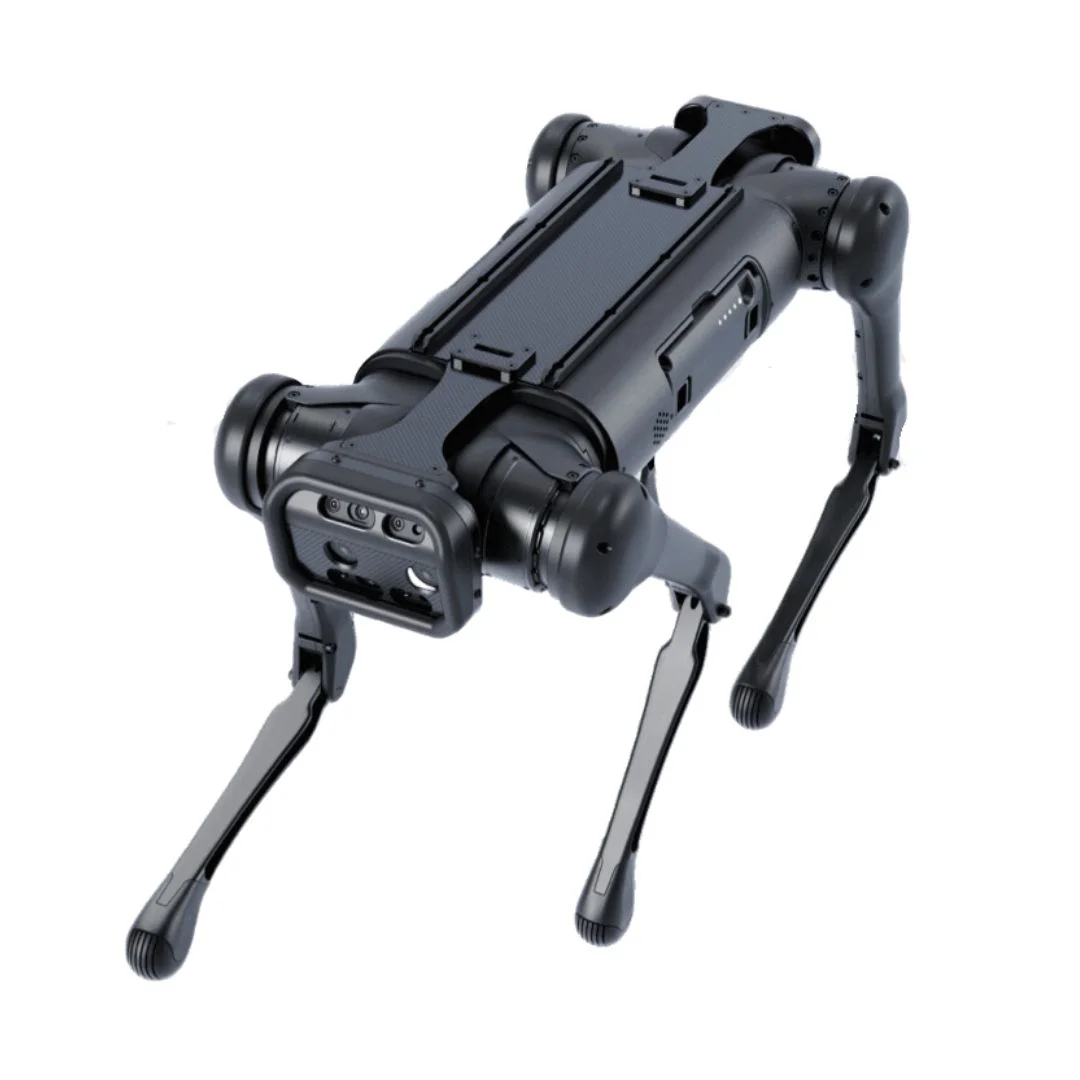
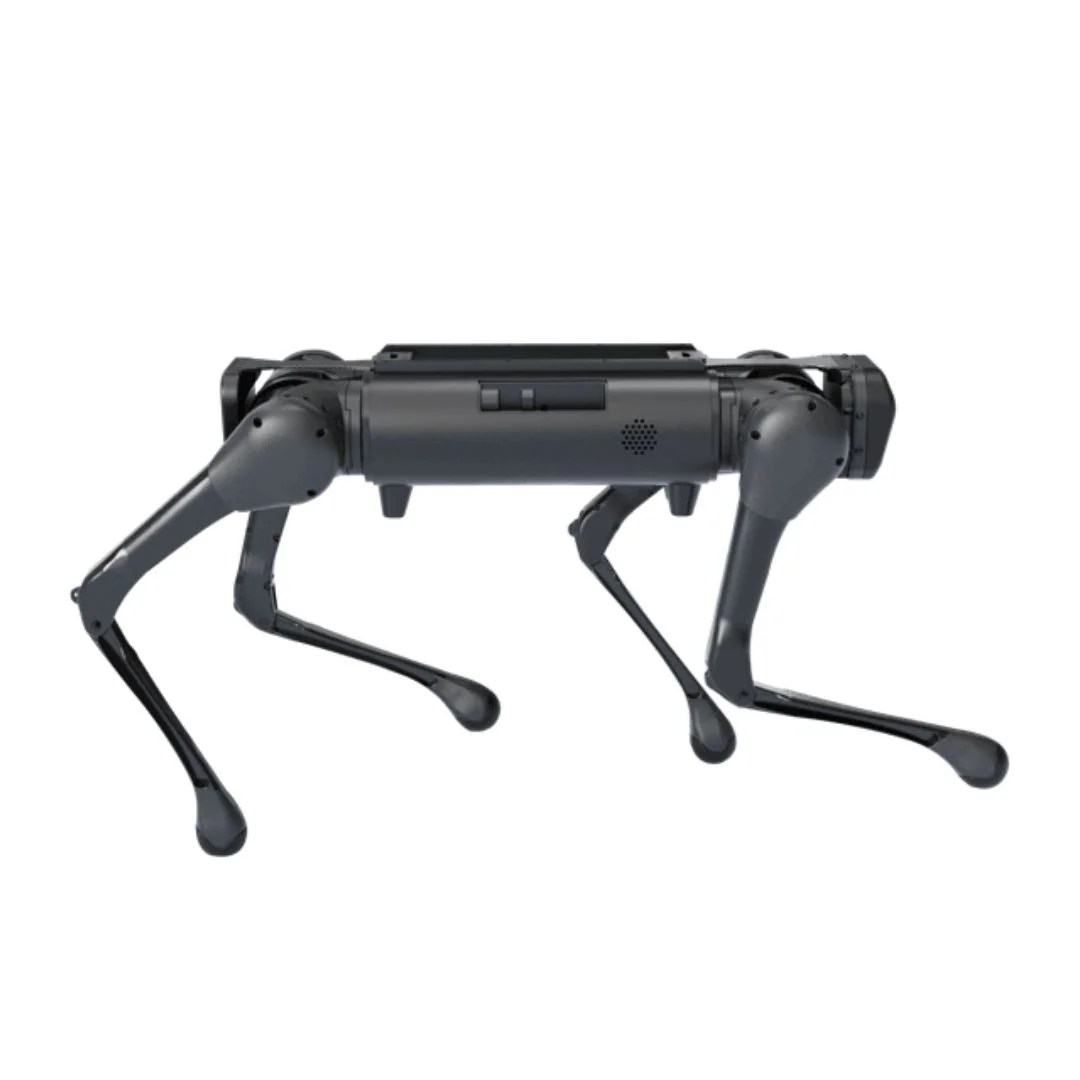
Robot quadrupede XGO-Mini Ogadjet (Lite)
Trovi ulteriori informazioni sul prodotto qui sotto.
XGO-Mini è un robot quadrupede con intelligenza artificiale, di dimensioni compatte e dotato di 12 gradi di libertà, in grado di eseguire movimenti omnidirezionali, controllo posturale a sei dimensioni, mantenimento di una posizione stabile e una varietà di movimenti. Contattaci per un preventivo.
Il mini cane robot quadrupede XGO
Un cane robot IA da tavolo con 12 gradi di libertà, dotato di un chip Kendryte K210 per applicazioni di elaborazione periferica basate sull'IA. Supporta il movimento omnidirezionale, il controllo della postura a 6 dimensioni, la stabilità posturale e andature multi-movimento.
È dotato internamente di un'IMU a 9 assi.
I sensori di posizione delle articolazioni e i sensori di corrente gli consentono di valutare la propria postura, la rotazione delle articolazioni e la coppia per algoritmi interni e sviluppi secondari. Il cane robot supporta la programmazione grafica e Python su un'app o un PC, consentendo lo sviluppo di applicazioni di intelligenza artificiale.
Autostabilizzazione posturale mediata dall'IMU
Grazie ai dati di assetto ottenuti dall'IMU e al controllo a circuito chiuso, il cane robot è in grado di rimanere stabile indipendentemente dal movimento della superficie.
Controllo posturale a 6 gradi di libertà
Con le dita dei piedi fisse, l'intero corpo rimane sotto controllo di movimento a 6 gradi di libertà.
Spostamento, registrazione e riproduzione
È possibile muovere manualmente le articolazioni di XGO-Mini e registrare automaticamente la sequenza per riprodurla come programma.
Interfaccia di comunicazione utente e di programmazione secondaria
Il protocollo seriale ad accesso aperto sottostante si applica allo sviluppo secondario e alla verifica.
Pianificazione dell'approccio del movimento
Il cane robot è dotato di posture basse, medie e alte, associate a tre diverse velocità con strategie e regole di camminata appropriate.
Interfaccia di simulazione cinematica e dinamica
Nello scenario ROS, le simulazioni cinematiche e dinamiche vengono eseguite sulle piattaforme Rviz e Gazebo.
controllo del movimento omnidirezionale
Grazie a 12 giunti attivi e al disaccoppiamento cinematico, il cane robot è in grado di eseguire movimenti omnidirezionali, combinando avanti/indietro e destra/sinistra con input rotazionali per un'andatura fluida in qualsiasi direzione.
Intelligenza artificiale
Visione artificiale, riconoscimento facciale, riconoscimento vocale, addestramento di modelli e altre funzioni di intelligenza artificiale.