Crediti fotografici: Hiwonder
Kit di ricerca per la costruzione e la programmazione di robot JetHexa ROS Jetson Nano esapode con telecamera di profondità, mappatura Lidar e navigazione SLAM
Trovi ulteriori informazioni sul prodotto qui sotto.
JetHexa è un robot esapode open source basato sul Robot Operating System (ROS). È dotato di NVIDIA Jetson Nano, servi bus seriali intelligenti, fotocamera Lidar e fotocamera di profondità monoculare/3D per implementare il controllo del movimento del robot, la mappatura e la navigazione, il tracciamento e l'evitamento degli ostacoli, la perlustrazione personalizzata, il riconoscimento delle caratteristiche umane, l'interazione somatosensoriale.
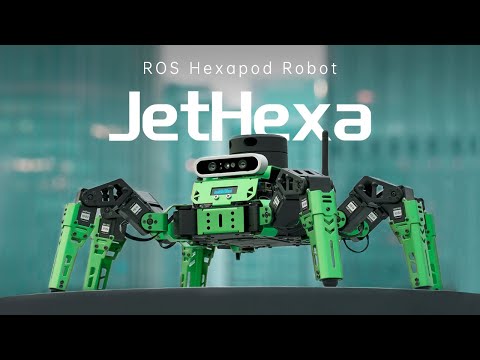
Dotato di un nuovo algoritmo di cinematica inversa, andature su treppiede e ondulazione, postura del corpo, altezza e velocità altamente configurabili, JetHexa offrirà all'utente la migliore esperienza d'uso.
JetHexa non serve solo come piattaforma avanzata per consentire all'utente di apprendere e verificare il movimento degli esapodi, ma fornisce anche soluzioni per lo sviluppo di ROS. Per aiutare l'utente a intraprendere un nuovo viaggio nel mondo della robotica esapode ROS, vengono forniti molti materiali didattici e tutorial su ROS e robot.
Sistema di controllo Nano Jetson
NVIDIA Jetson Nano è in grado di eseguire framework di deep learning tradizionali, come TensorFlow, PyTorch, Caffe/Caffe2, Keras, MXNet e fornisce una potente potenza di calcolo per progetti di intelligenza artificiale di grandi dimensioni. Basato su Jetson Nano, JetHexa può realizzare riconoscimento di immagini, rilevamento e posizionamento di oggetti, stima della posa, segmentazione semantica, analisi intelligente e altre potenti funzioni.

Mappatura lidar 2D, navigazione ed evitamento degli ostacoli
JetHexa è dotato di un Lidar EAI G4 ad alte prestazioni che supporta la mappatura con vari algoritmi tra cui Cartographer, Hector, Karto e Gmapping, pianificazione del percorso, navigazione a punto fisso ed evitamento degli ostacoli nella navigazione.

Mappatura e navigazione della visione 3D RTAB-VSLAM
Supportando la mappatura dei colori 3D in due modi, pura visione RTAB e fusione di visione e Lidar, JetHexa è in grado di navigare ed evitare ostacoli nella mappa 3D ed eseguire il riposizionamento globale

Navigazione multipunto ed evitamento degli ostacoli
Lidar è in grado di rilevare l'ambiente in tempo reale e consentire a JetHexa di evitare ostacoli durante la navigazione multipunto.

Dati della mappa di profondità, nuvola di punti
Attraverso l'API corrispondente, JetHexa può ottenere dalla fotocamera mappa di profondità, immagine a colori e nuvola di punti.

“Moonwalk” a velocità e altezza fisse
Grazie all'algoritmo di cinematica inversa, JetHexa può rimanere stabile durante la mappatura SLAM e il moonwalking a velocità costante.

Regolazione dell'angolo di beccheggio e di rollio
La postura del corpo, il centro di gravità, l'angolo di altezza e l'angolo di rollio altamente configurabili consentono al robot esapode di superare tutti i tipi di terreno complicato.

Regolazione della direzione, della velocità, del passo e del passo
JetHexa può girare e cambiare corsia durante lo spostamento e supportare la regolazione continua della velocità lineare, della velocità angolare, della posizione, dell'altezza e del passo.

Autoequilibrio del corpo
Il sensore IMU integrato è responsabile del rilevamento della postura del corpo in tempo reale per consentire al robot di regolare le sue articolazioni per bilanciare il corpo.
Basato sul framework MediaPipe, JetHexa può eseguire il tracciamento del corpo umano, il rilevamento delle mani, il rilevamento della postura, il rilevamento globale, il rilevamento dei volti, il rilevamento 3D e altro ancora.

Sistema operativo del robot ROS
Inoltre offre gli strumenti e le funzioni di libreria necessarie per ottenere, compilare, scrivere ed eseguire codice su tutti i computer. Ha lo scopo di fornire supporto per il riutilizzo del codice per la ricerca e lo sviluppo della robotica.